顯示具有 vBar 標籤的文章。 顯示所有文章

4/09/2014

教學 VBAR Auto Trim (自動微調)

VBAR AutoTrim 是一個很妙的工具,它可以處理掉一些停懸偷跑、尾巴偷跑、十字盤不正的問題。

它的行為是透過一個 定點停懸三分鐘的方式,偵測玩家在這三分鐘內的打舵修正,並且轉化成VBAR的內部微調,設好以後停旋將會很準很準。

AutoTrim不是隨時都會偵測的 你要告訴VBAR 你現在要做 AutoTrim偵測,怎麼做? 你要在pitch 100% ,Thro 0% 時,把直升機上電,pitch 100%上電就是一個通知,VBAR在這狀態下自檢完會跳三下,跳三下就是VBAR通知它收到指示了,開始偵測AutoTrim ,然後在無風的環境下停懸一段時間,等停好了降落,把pitch 拉到0% 通知VBAR AutoTrim結束。

AutoTrim的做法:
1. 確定VBAR的 AutoTrim是開著 (快速版不用擔心這個問題,快速版關不掉的)
2. 設定搖控器的normal pitch, 最大時要有100% , 最小時要有 0%,要設定thro cut開關
3. 在無風的場地,遙控器開機,油門拉到最高,切 Thro cut , 並且把直升機通電
4. 自檢完後 切記 ,不要把pitch拉到最下面, 最下面代表是AutoTrim偵測完成。所以要把油門放在約50%附近,把 Thro cut 關掉,電變緩起動,並開始停懸。
5. 停懸時遙桿不要碎動,放著讓機子跑,跑了有點遠後再一次拉回原位。
6. 如此飛個幾分鐘,再降落,把pitch收 到最底,完成。

7.經過這個過程 ,將會看到Auto Trim有值了,那就是偵測過的微調。


2/20/2014

快報!VBar發表新搖控器 The new VBar Control radio presented by Kyle Dahl


Software Highlights:
  • 由發射機即可設定VBar
  • 不再需要電腦、手機.
  • 即使在飛行中,也可以直接調整參數.
  • 調整功能與電腦軟體接近,有經驗的人可很容易上手.
  • 還可以調整市面上所有的電變!!真的假的?.
  • 設定(或許是監看)畫面有三頁切換
  • 即時LOG跟即時振動分析→頻譜分析好用.
  • 可回傳,可監看,可說話,參數包括電壓、RPM、速度、功率.
  • 記錄LOG
  • 多功能倒數計時,聲音跟震動提示
  • 可以兩隻發射機對傳參數,所以直升機可以當場借朋友飛,即使你們不同手(影片凱爾跟Mikado工程師有demo).
  • 軟體(軔體)可更新.
  • MAC/微軟都支援
  • 2014夏天將提供飛機模式,所以現在是以vbar的heli為主.
Hardware Highlights:
  • 80 個通道 2.4 GHz FHSS 系統.
  • 在VBar上接上新產品VBar 控制衛星 即可.
  • 可存的機子數無限!看記憶體多寡.
  • 遙控的虛你通道可以到無限.
  • 發射接收都做到範圍大,低遲滯能力.
  • 智慧天線監控管理
  • 超超亮的點陣螢幕.
  • 好用回餽明確的轉盤_
  • 培林搖桿,力道可調.
  • 可以選配短行程限位器
  • 可程式四個三動開關,兩個兩動開關,兩個旋紐
  • 使用好拿不手滑的橡膠.
  • 做三個吊帶孔. →真貼心
  • 2W的大聲公喇叭,可逼逼也可說話
  • 可調震動
  • 內建8MB記憶體
  • 插上電腦USB即可存取設定檔,如同隨身碟
  • 4.000 mAh 鋰離子電池,一小時充電.
  • 可用USB或隨附充電器.

1/29/2014

PC版 setup Vstabi 使用藍牙連線

 使用PC版設定mikado vBar時, 大多數人都是直接接usb,因為隨插即用,藍芽就留給在外場用android手機連線野戰使用,其實PC版也可以用藍芽的,方法很簡單
1. 找到vbar程式的捷徑目錄
2. 複制貼上USB的捷徑一次, 並且幫它改名成 Vstabi 5.2 COM
3. 在Vstabi 5.2COM上按右鍵, 看內容, 應該是長的像這樣子的

4. 把目標後面的參數做個調整 , -s 或-u 或-b都拿掉, 只留下-n ,記的喔  -c config_52也要留著別動它.最後會像這樣
  

5. 好了, 按確定. 我們要設定一下pc內建的藍芽程式,我是用SONY VAIO筆電,
6. 把機子通電, 把藍芽插到vbar上 , 開始在pc上找你的藍芽裝置,找到後就存起來並且按連線。(我的vbar裝在機腹,完全沒有插USB的可能)


7. 在你的藍芽裝置圖示(linvor)上按右鍵看詳情, 會得到一個埠名稱,如我的是COM40,記得這個值。

8. 回到剛剛Vstabi 5.2COM的程式捷徑,雙擊它

9. 打開後找到左上方的藍色小插頭,按下去,選擇PORT40,按Select


10. 是不是連上了?開始玩吧!

Ref:
http://www.vstabi.info/en/node/108


5/22/2013

Android調整Mikado vBar不求人(完)

最後一個設定步驟是尾舵相關,小心的設好左右極限不要干涉,也不要角度過大造成螃蟹爪連桿跟槳夾的關節有機會反折,空中反折會摔機的。


全文完

Android調整Mikado vBar不求人(2)

此時進到設定CCPM servo擺臂中點水平的地方了。
本功能一進來,CCPM三個擺臂瞬間擺到定位,停在vBar認知的行程中間點,vBar認為我們的servo 擺臂應該為水平,十字盤應該在其行程中間,大槳的pitch應為0度。
我們遂依照這個認知一項一項達標。

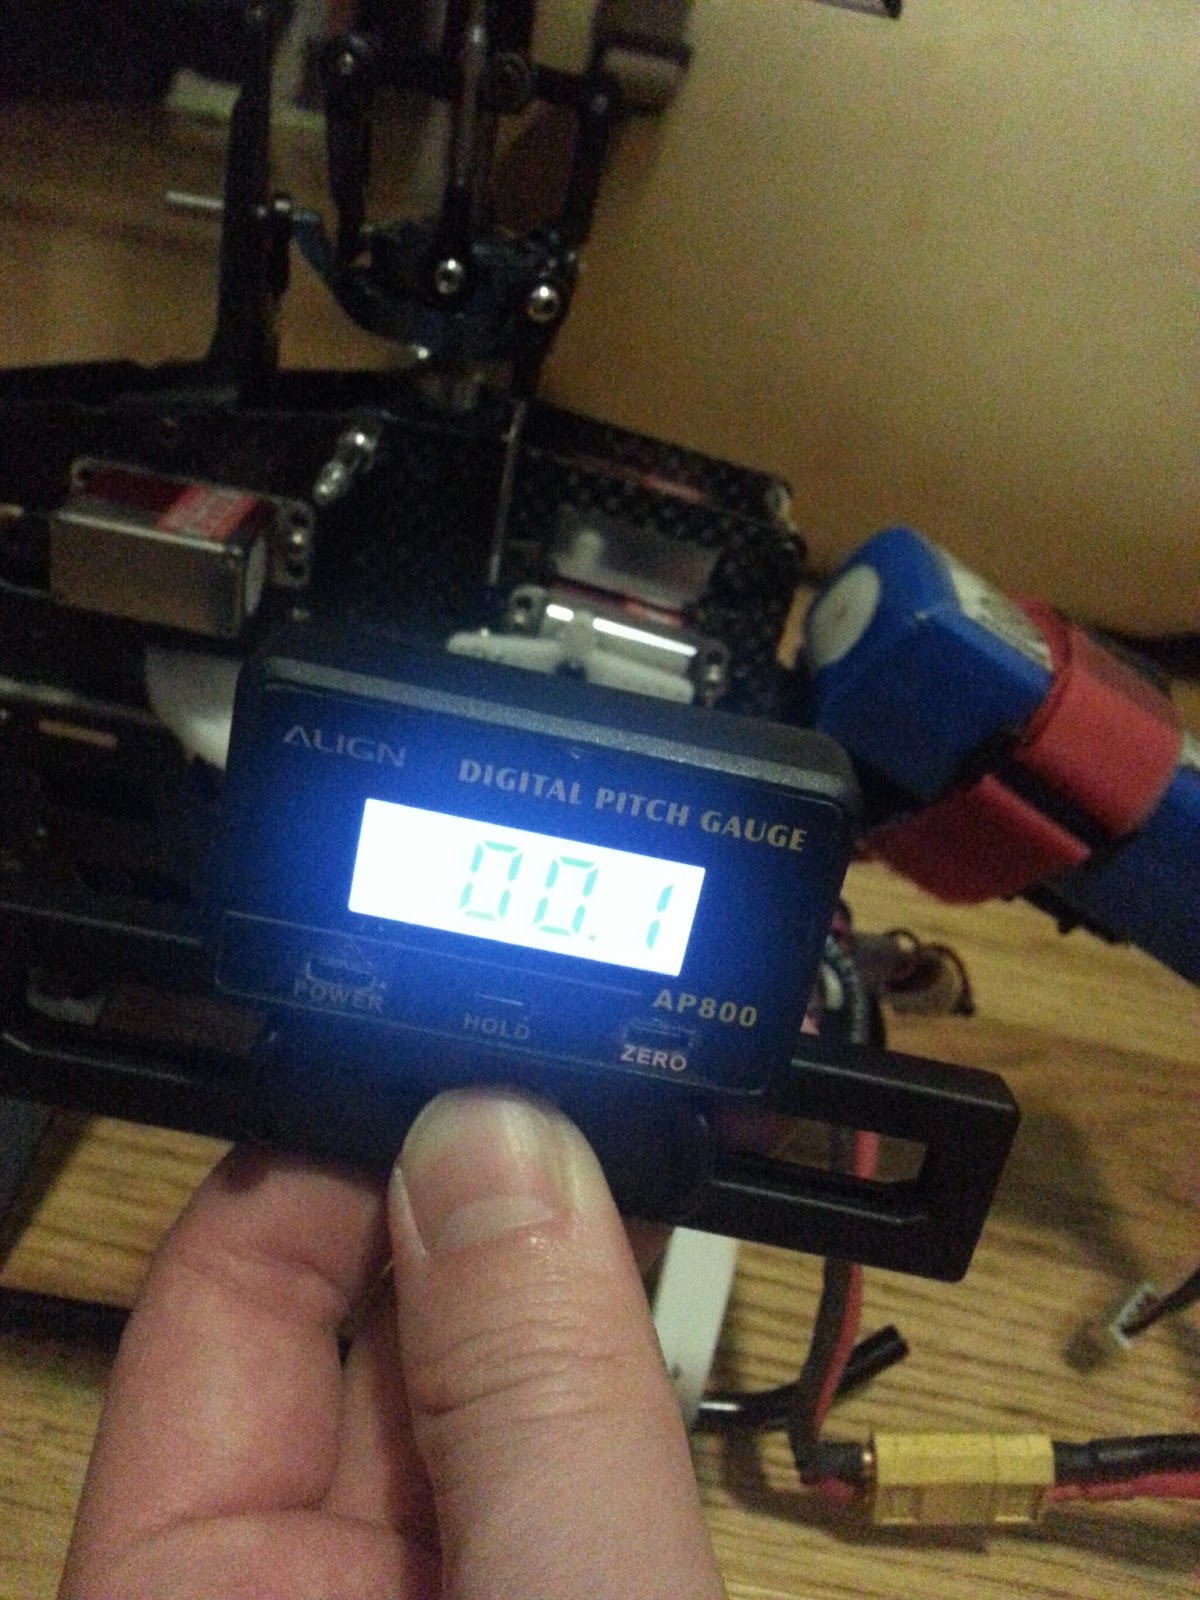
對於擺臂的水平,有些人是用目視法,看起來跟桌邊平、看起來跟地平線平、看起來跟主軸垂直,沒有受過訓練的眼睛在看水平可能會有較大的誤差,所以我使用了數位螺距規。
數位螺距規除了夾在槳夾上量pitch之外,由於四邊都是平面,可以靠在地上歸零後「把水平線帶著走」,可以跟主軸歸零後「把垂直線帶著走」。

這個叫做跟主軸歸零,眼睛餘光瞄過去,螺距規跟主軸成平行,歸零後我就把主軸的垂直帶著走了!
 跟地板歸零後,可以把地板的水平帶著走 !
要拿地板歸零還是拿主軸歸零,我覺的都可以,只是要一個參考點,而我選擇拿主軸來歸零。
歸零後慢慢的調擺臂,直到跟0度的螺距規平行。 
經過調整,servo3水平了。依此類推另外兩個 servo。
事實上差個零點幾度都屬於誤差範圍內並不影響飛行,只要不要太離譜就好了。


很快的三個擺臂都調好了,得到我的數據。


擺臂好了就輪到十字盤了,調整三根連桿讓十字盤置中以及水平。
以主軸為參考來抓十字盤水平。

數位螺距規又來了,側面跟正面慢慢的量,此時會來回重覆調整很多次。
調完十字盤再來是調槳夾,不想上大槳,直接擺在槳夾上啦!
並用方便的正反牙連桿調整


兩個槳夾都調好後,喵一下有沒有平 !
該平的都平囉,進到下一步吧。
這裡要調集體螺距極限值,前面辛苦的調整機械水平對這個集體螺距是有幫助的,調整適當的Collective Throwm以得到合理的正負P。
我希望有正負11度,可是搞來搞去正負P還是差半度,此時可以直接調搖控器的End Point,我要的是正負11度,對於End Point可以不用太過計較。


下一步是調整循環螺距,也是類似的辦法啦!

至此終於把CCPM機械跟電子設定通通完成啦!

請繼續閱讀 Android調整Mikado vBar不求人(完)

5/21/2013

Android調整Mikado vBar不求人(1)

這回來介紹用Android手機透過藍芽設定vBar的方法,在飛場無法用電腦插線調整vBar時可以使用本方式。當然了我即使在家裡也用Android調vBar,用習慣後使用Android手機跟使用電腦調校是一樣的方便。
本篇文章假設您已經會接也接好vBar,有一定飛行經驗,如果您要找的是vBar幼幼班,本篇文章不適合您。

從google商店下載vBar軟體

下載完成後我們來準備硬體連線,把dongle插到vBar上,我的dongle 是花$350買的.


再來是開控 ,機子通電,在Android上做一個藍芽dongle的連線動作,我買的dongle叫做linvor。


執行vBar Setup

手機版軟體簡潔有力


 打算直接進到正題,點圖上的「Setup」。
提示:請小心 ,確定你沒有正在飛heli,是的,I'm sure.

開始吧. (Next)


這裡是校正搖控器跟vBar對中立點pulse的認知,使的搖控器能配合vBar的中立點。各家廠牌發射機的信號頻寬都差不多約1000us-2000us,但是也不完全一樣,vBar的中立點pulse認知可能跟JR比較接近,所以futaba發射機需要好好的sub-trim。
切到throt-cut以免馬達誤轉,確保油門搖桿撥在中間時pitch(futaba的第6動)也正是行程的中間點,以我來說是將搖控器切到 idle-up模式,我的idle-up pitch剛好是0-100一斜線,所以搖桿中點也是行程中間點。
vBar此頁是讓我們撥撥搖桿確認方向都對 , 如果不對請到搖控器的reverse調,並在sub-trim調到vBar的中間點(0%)也等於發射機搖桿鬆桿時的中間點。


在sub-trim好好調整後,我將得到如下漂亮的數據。

註:Aux channel是尾舵感度,這個channel沒有歸零問題。

接下來直接看圖說故事,這是一些基本機械條件,像vBar的方向、 主槳旋轉方向、十字盤往上跑是正P還是負P。這些東西調過一次之後就不會再變。
在十字盤角度頁,順便要確認CCPM servo的正反向,利用 ch1, ch2,ch3 的reverse 將ccpm的作用方向調到對。


 以上可以很快的完成,接下來開始tune機械水平,我要請出電子螺距規.


請繼續閱讀 Android調整Mikado vBar不求人(2)